

机器人系统测试工程师简历范文全文

自我评价
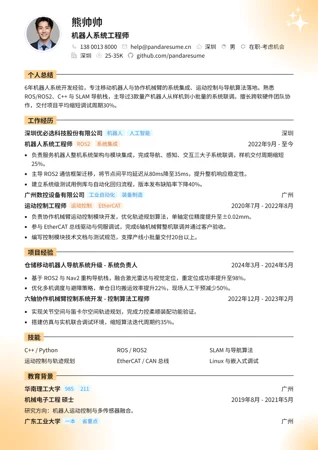
4年机器人系统测试经验,覆盖移动机器人整机、导航与调度系统的功能、性能与可靠性验证。熟悉ROS/ROS2、Linux、Python自动化测试与CAN总线调试,能独立搭建测试环境并输出缺陷分析报告。主导过导航精度与整机可靠性专项测试,推动问题闭环率提升至95%以上。
工作经历
深圳市优行智能机器人有限公司
机器人智能硬件
深圳
机器人系统测试工程师
系统测试自动化测试
2022年9月 - 至今
- 负责移动机器人整机功能与导航性能测试,编写测试用例600余条,版本回归周期由5天缩短至3天。
- 搭建基于ROS2与Python的自动化测试框架,覆盖定位、避障、调度等核心链路,自动化覆盖率达70%。
- 主导整机可靠性专项测试,累计发现并推动修复严重缺陷40余个,问题闭环率提升至95%。
广州智控自动化科技有限公司
工业自动化AGV
广州
测试工程师
功能测试缺陷管理
2020年7月 - 2022年8月
- 承担AGV调度系统与上位机软件测试,设计接口与场景用例300余条,上线后线上问题下降30%。
- 使用CAN总线工具与示波器定位电机控制异常,协助研发将故障复现时间从2天压缩到半天。
项目经验
移动机器人导航精度与避障专项测试 - 测试负责人
2024年3月 - 2024年5月
- 设计多场景导航精度测试方案,覆盖静态与动态障碍,定位误差由±8cm优化至±3cm。
- 建立避障成功率与急停响应指标基线,输出测试报告并推动算法迭代3轮。
机器人整机自动化回归测试平台 - 核心开发与测试
2022年12月 - 2023年2月
- 基于Python与ROS2开发用例调度与日志采集模块,单轮回归耗时减少约40%。
- 接入持续集成流水线,实现每日构建自动冒烟,版本阻塞问题提前1天暴露。
专业技能
ROS/ROS2
Python自动化测试
Linux与Shell
CAN总线与调试工具
测试用例设计与缺陷管理
导航与避障系统测试
教育背景
广东工业大学
一本省属重点
广州
自动化 本科
2016年8月 - 2020年5月
相关课程:自动控制原理、机器人学基础、嵌入式系统。
证书与认证
软件评测师(软考中级) - 工业和信息化部
2022年11月
证明软件测试理论与工程实践能力。
ISTQB基础级认证(CTFL) - ISTQB
2023年5月
证明国际通用软件测试基础能力。
工作成果
测试效率提升
推动自动化回归落地,单轮回归耗时下降约40%,版本交付节奏明显加快。
质量指标改善
建立缺陷分级与闭环跟踪机制,严重缺陷平均修复周期由7天缩短至3天。
团队认可
连续两年获公司年度优秀员工提名,主导的测试方案被推广至两条产品线。
就从这份范文开始
免费复制到你的账户里,每一句话、每个板块和颜色都能改成你的。