


机器人系统工程师简历范文全文


自我评价
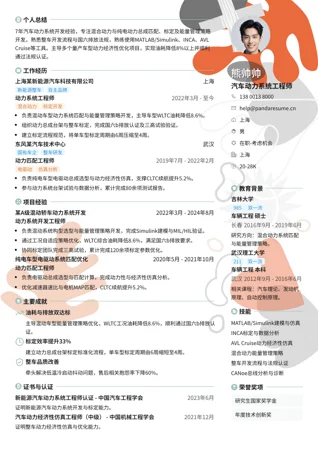
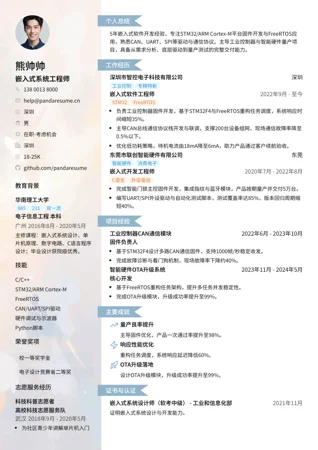
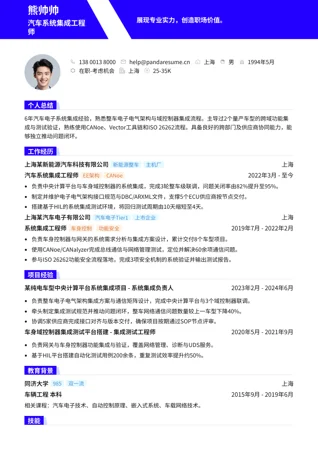
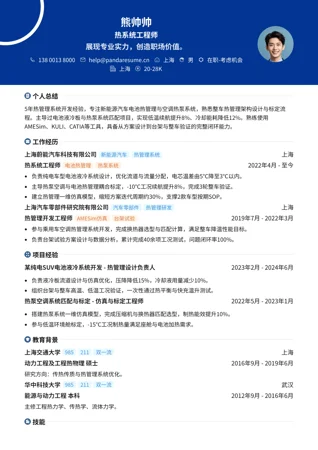
6年机器人系统开发经验,专注移动机器人与协作机械臂的系统集成、运动控制与导航算法落地。熟悉 ROS/ROS2、C++ 与 SLAM 导航栈,主导过3款量产机器人从样机到小批量的系统联调。擅长跨软硬件团队协作,交付项目平均缩短调试周期30%。
工作经历
深圳优必选科技股份有限公司
机器人人工智能
深圳
机器人系统工程师
ROS2系统集成
2022年9月 - 至今
- 负责服务机器人整机系统架构与模块集成,完成导航、感知、交互三大子系统联调,样机交付周期缩短25%。
- 主导 ROS2 通信框架迁移,将节点间平均延迟从80ms降至35ms,提升整机响应稳定性。
- 建立系统级测试用例库与自动化回归流程,版本发布缺陷率下降40%。
广州数控设备有限公司
工业自动化装备制造
广州
运动控制工程师
运动控制EtherCAT
2020年7月 - 2022年8月
- 负责协作机械臂运动控制模块开发,优化轨迹规划算法,单轴定位精度提升至±0.02mm。
- 参与 EtherCAT 总线驱动与伺服调试,完成6轴机械臂整机联调并通过客户验收。
- 编写控制模块技术文档与测试规范,支撑产线小批量交付20台以上。
项目经验
仓储移动机器人导航系统升级 - 系统负责人
2024年3月 - 2024年5月
- 基于 ROS2 与 Nav2 重构导航栈,融合激光雷达与视觉定位,重定位成功率提升至98%。
- 优化多机调度与避障策略,单仓日均搬运效率提升22%,现场人工干预减少50%。
六轴协作机械臂控制系统开发 - 控制算法工程师
2022年12月 - 2023年2月
- 实现关节空间与笛卡尔空间轨迹规划,完成力控柔顺装配功能验证。
- 搭建仿真与实机联合调试环境,缩短算法迭代周期约35%。
专业技能
C++ / Python
ROS / ROS2
SLAM 与导航算法
运动控制与轨迹规划
EtherCAT / CAN 总线
Linux 与嵌入式调试
教育背景
华南理工大学
985211
广州
机械电子工程 硕士
2019年8月 - 2021年5月
研究方向:机器人运动控制与多传感器融合。
广东工业大学
一本省重点
广州
自动化 本科
2016年8月 - 2020年5月
主修自动控制原理、电机拖动与嵌入式系统。
证书与认证
系统集成项目管理工程师(软考中级) - 工业和信息化部
2021年11月
证明系统集成与项目管理能力。
ROS2 机器人开发工程师认证 - 中国电子学会
2023年6月
证明 ROS2 系统开发与集成能力。
荣誉奖项
广东省科学技术进步奖三等奖
公司年度优秀技术员工
就从这份范文开始
免费复制到你的账户里,每一句话、每个板块和颜色都能改,改好即可下载投递。